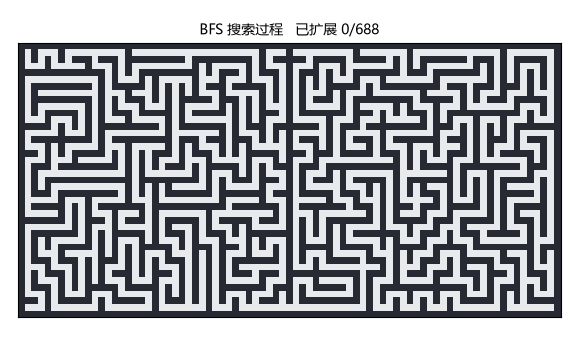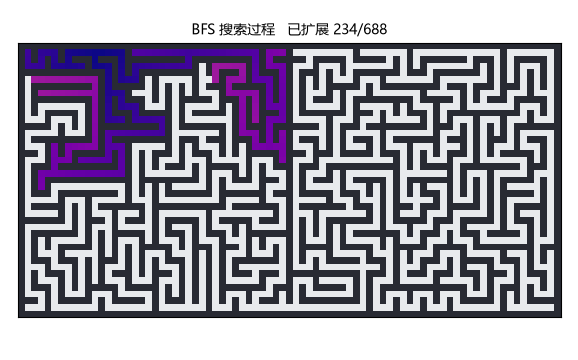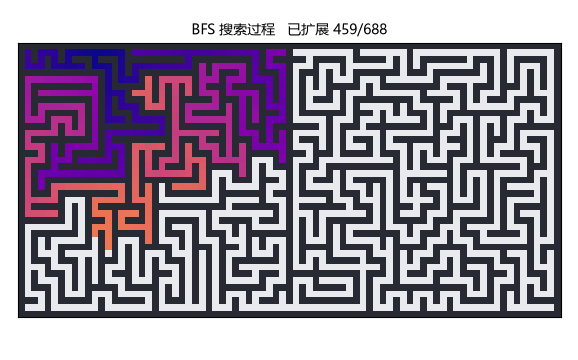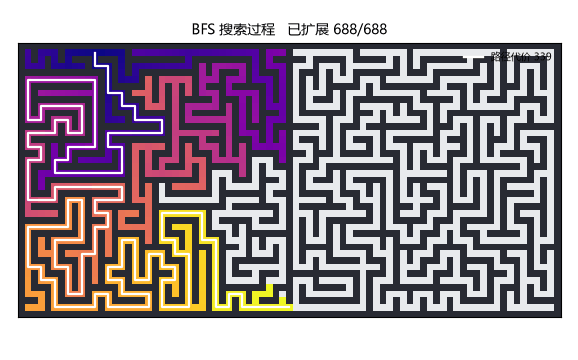
BFS / 宽度优先
按层扩展,找到最少步数的路径。每步代价相同时,最少步数才等于最低代价。
01 / INTERACTIVE LAB
在同一张地图上,观察不同算法如何探索、绕行与抵达终点。
正在载入地图…
选择算法后点击“运行并播放”。
各图按相同扩展步数回放,短序列会先结束。热力图颜色表示各自扩展顺序;重开可能重复扩展同一格。动画速度不代表计算耗时。
| 算法 | 状态 | 步数 | 真实代价 | 扩展数 | 最大 OPEN | 重开 | 预处理 ms | 搜索 ms | 合计 ms |
|---|
计时来自当前设备的一次运行,不含动画与绘图;不与下方 Python 统计直接比较。最大 OPEN 是节点数,不是内存占用。
02 / THE QUESTION
四邻域移动 · 图搜索 · 正进入代价
任务是在障碍地图中从 S 走到 G。算法的差别,在于下一步优先扩展谁;评价则同时关注解的质量与搜索开销。
按层扩展,找到最少步数的路径。每步代价相同时,最少步数才等于最低代价。
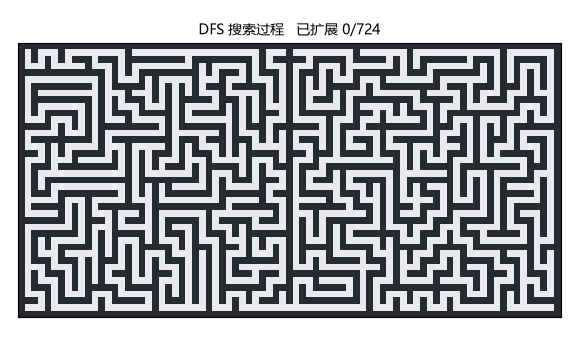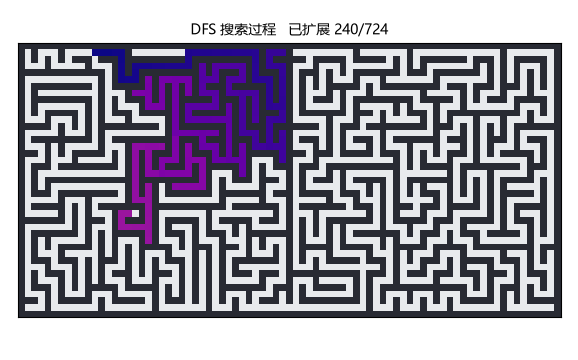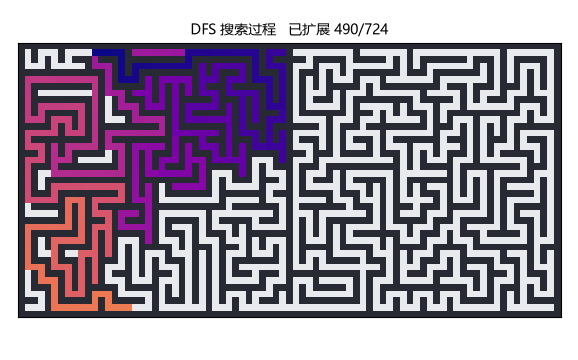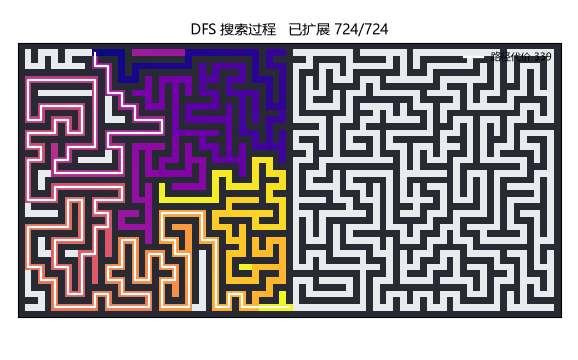
沿一个方向深入,遇到尽头再回退。路径和工作量对邻居顺序敏感,不保证最优。
优先走到累计代价更低的位置。正代价下给出最低代价路径,是本实验的比较基准。
只看离目标的估计距离,可能很快抵达,也可能绕远或付出更高代价。
同时考虑已付出的代价和剩余估计。使用可采纳启发式并正确处理重复路径,可保证最优。
w > 1 更偏向目标,不保证最优;在基础启发式可采纳等条件下,完成的解满足 C ≤ wC*。
h(n) = cmin × (|Δr| + |Δc|)进入哪个格点,就付那个格点的代价;起点不收费。存在 0.5 代价时,直接用未缩放曼哈顿距离可能高估。03 / EXPERIMENTAL EVIDENCE
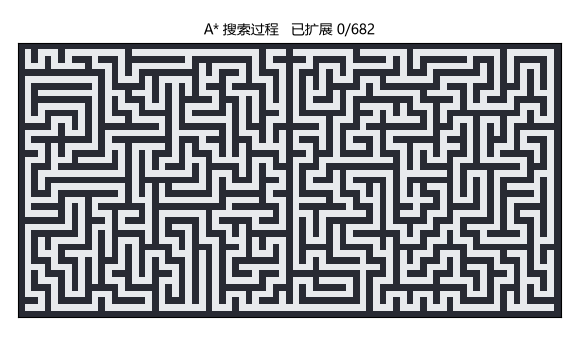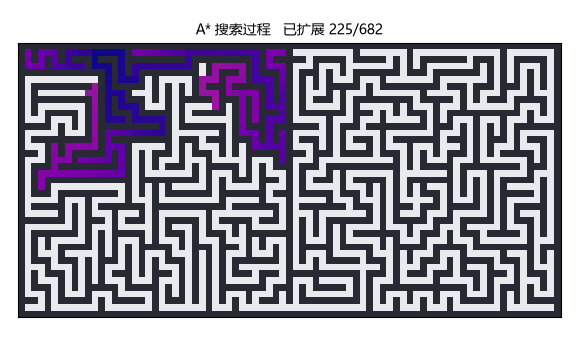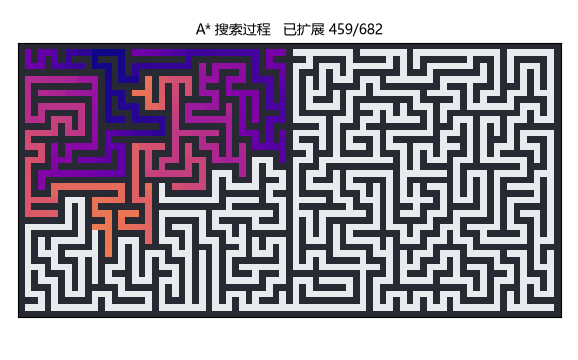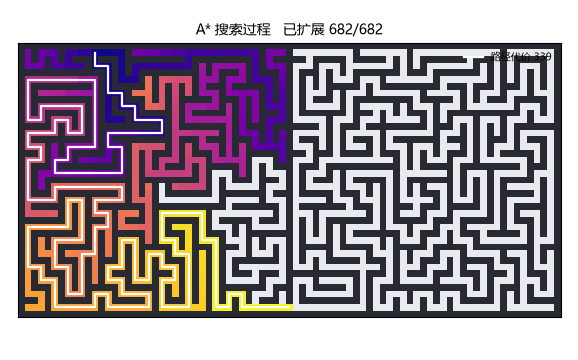
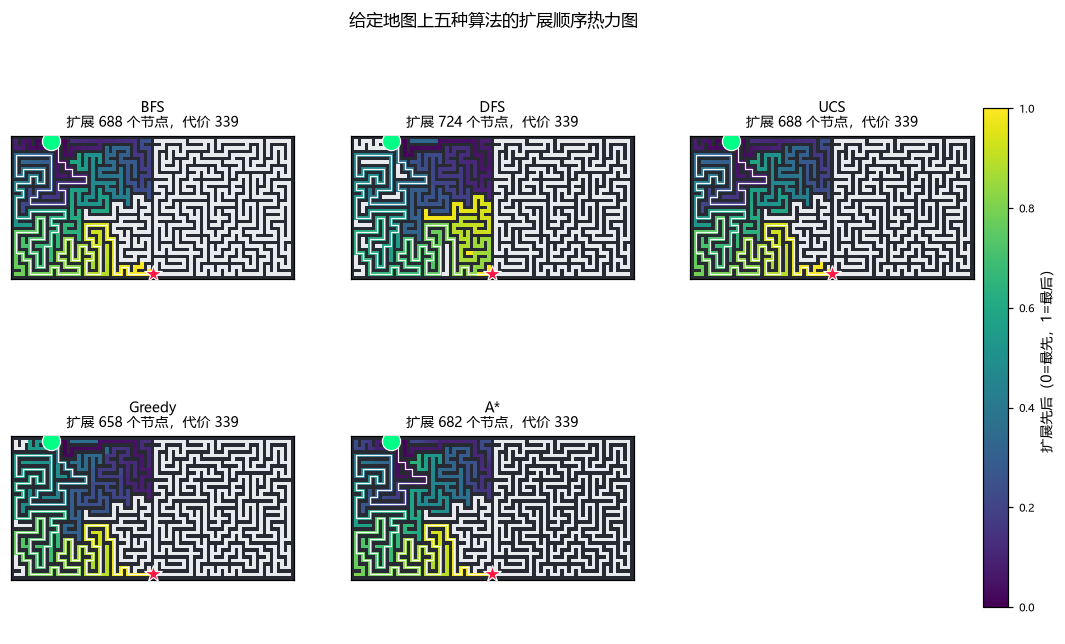
原图为 41 × 81 的树结构:1599 个可通行节点、1598 条边、0 个独立环。起终点间只有一条简单路径,五种基础算法都得到 339 步。
这里能比较的是探索开销;不能凭一次同路结果,就断言 DFS 或贪心总能最优。
| 算法 | 步数 / 代价 | 扩展数 | 最大 OPEN |
|---|---|---|---|
| BFS | 339 | 688 | 7 |
| DFS | 339 | 724 | 14 |
| UCS | 339 | 688 | 7 |
| Greedy | 339 | 658 | 8 |
| A* | 339 | 682 | 7 |
完美迷宫、带环迷宫、随机障碍和大规模地图组成固定种子地图库。保留无解样本;最优率以可解地图为分母。
| 算法 | 最优率(可解图) | 扩展 / UCS 中位数 | 最大代价 / 最优代价 |
|---|---|---|---|
| BFS | 100.0% | 1.000 | 1.000 |
| DFS | 34.6% | 0.442 | 6.684 |
| UCS | 100.0% | 1.000 | 1.000 |
| Greedy | 43.0% | 0.289 | 2.906 |
| A* | 100.0% | 0.713 | 1.000 |
这是逐图配对后的扩展比值中位数。更少的扩展不必然更快:队列、堆与启发式计算的每节点开销不同。
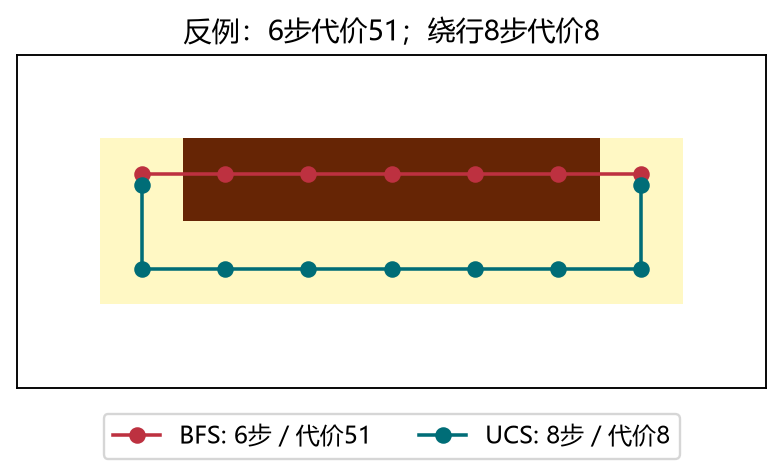
这个小反例中,BFS 走 6 步,真实代价却为 51;UCS 与 A* 绕行 8 步,代价只有 8。评价目标从“最短步数”变为“最低代价”后,算法结论也必须改变。
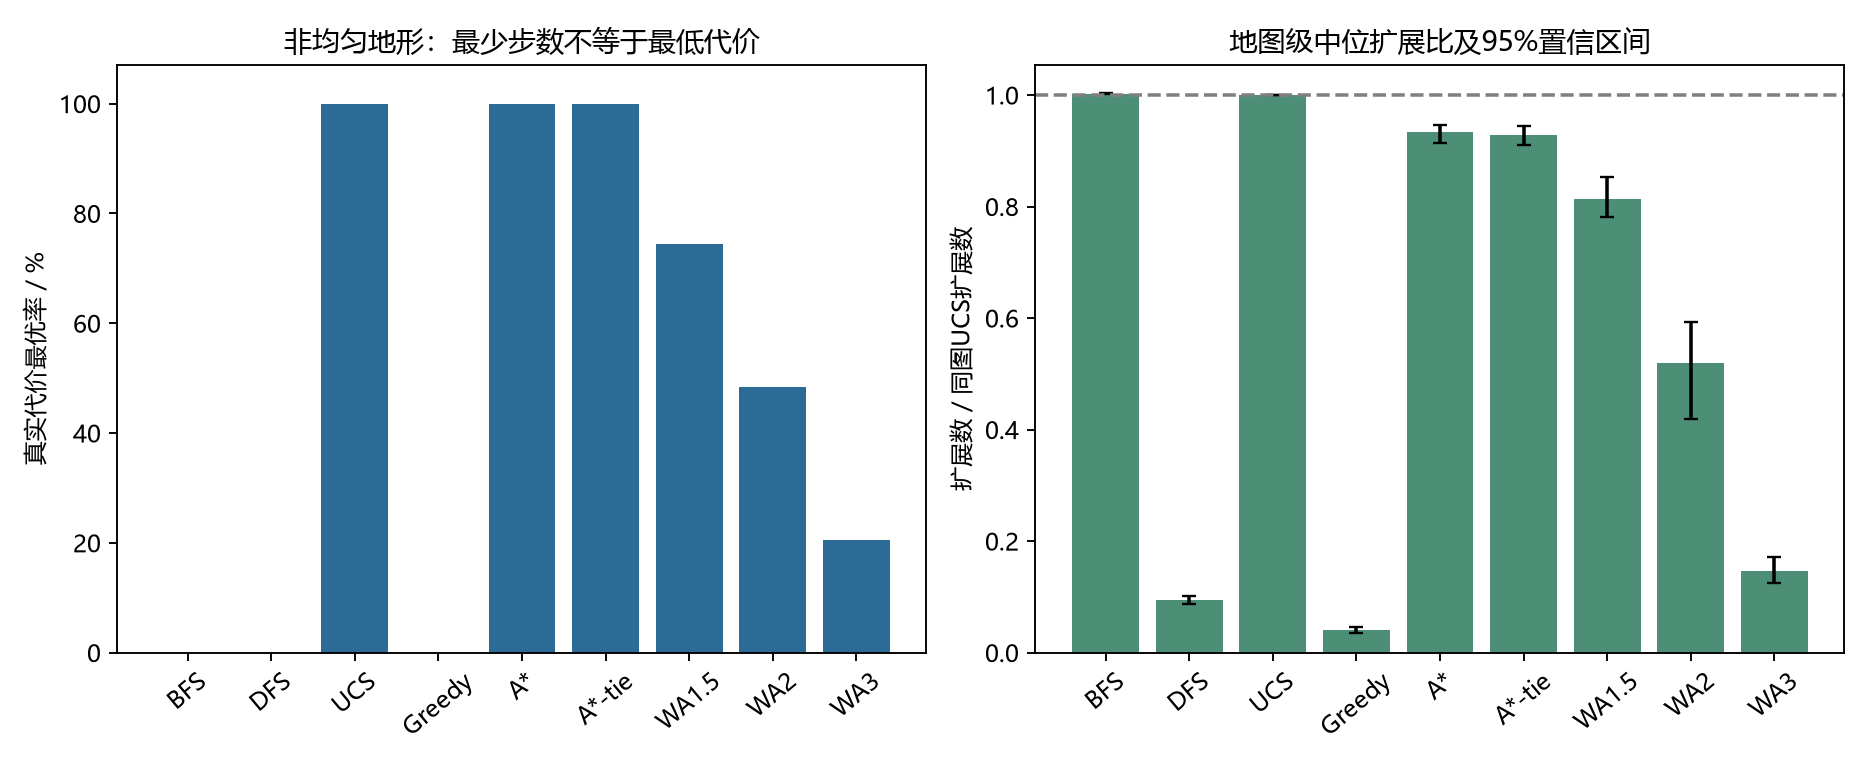
新增地形实验包含 3 种尺寸、2 种拓扑、3 种代价分布,共 360 张地图。参考最优值由独立 SciPy 有向 Dijkstra 复核。
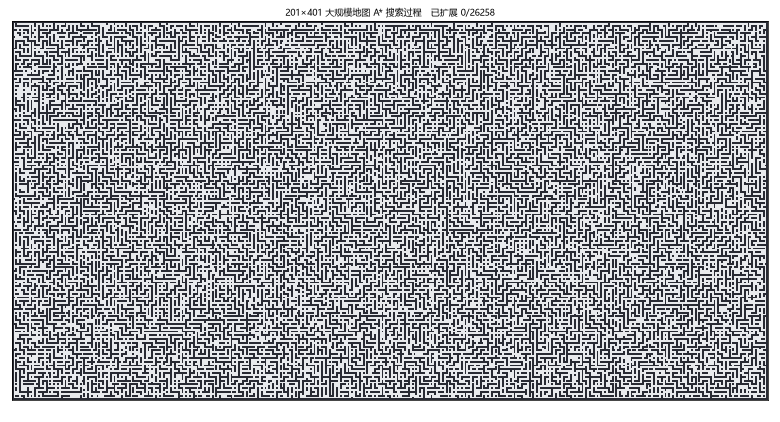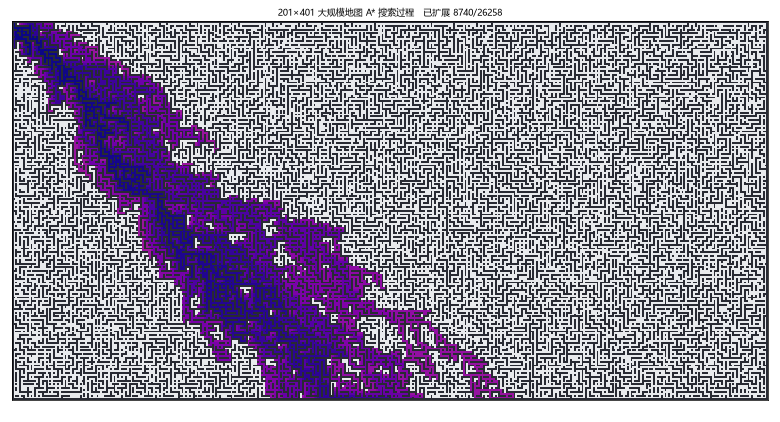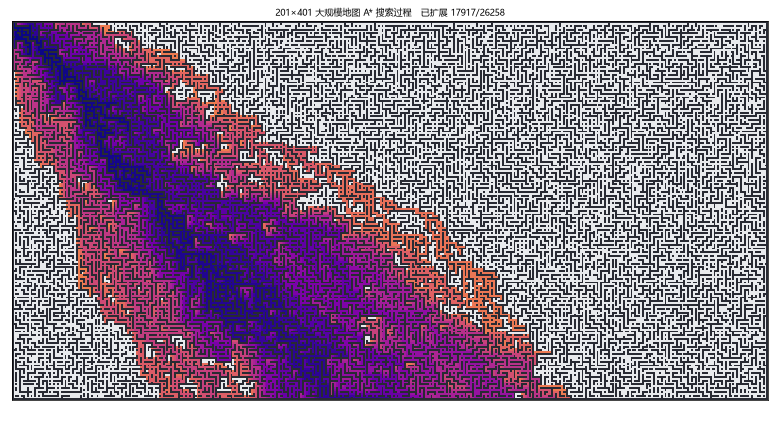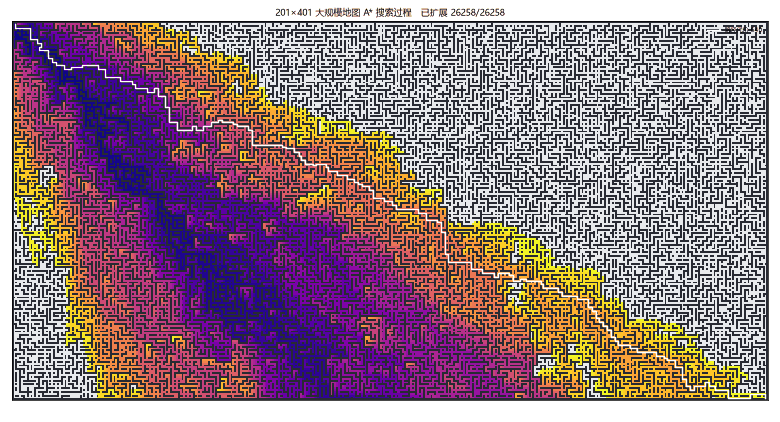
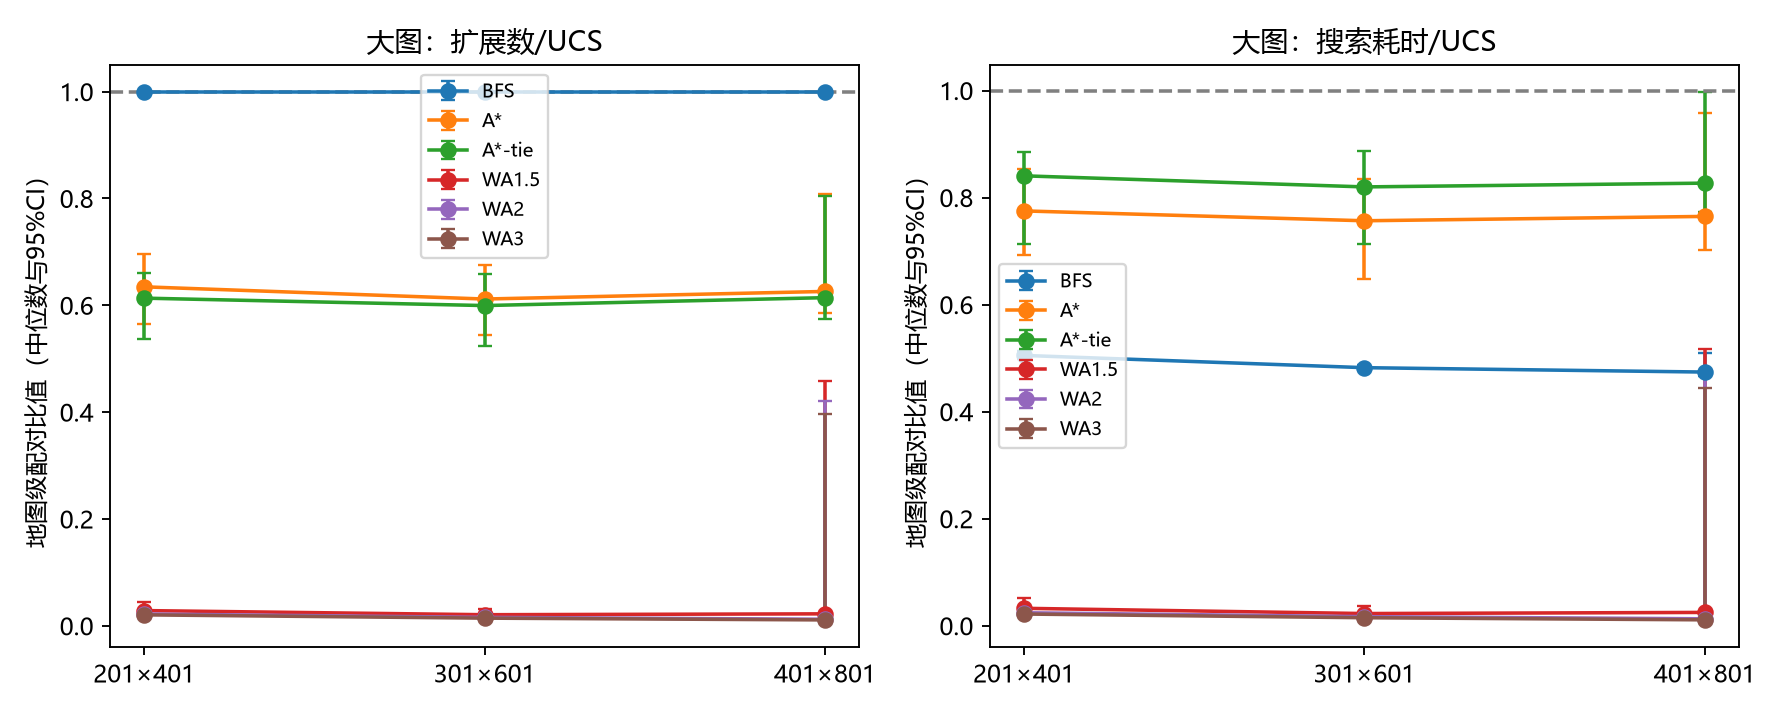
新增 540 张地图,每图 9 种算法、各重复计时 3 次,共 14,580 次搜索。大图尺寸从 201 × 401 到 401 × 801。
| 算法 | 最优率 | 扩展比中位数 [95% CI] | 耗时比中位数 [95% CI] | 预算耗尽图数 |
|---|
置信区间:每图 3 次计时取中位数,再以地图为抽样单位进行 5000 次配对百分位 bootstrap。图中的点为配对比值中位数,横线为 95% 区间;竖虚线 1 表示与 UCS 相同。效率区间仅包含完成的可解地图;最优率分母保留全部可解地图。
这些图片与录制动图来自最新 Python 工程;上方实验台则在你的设备上重新计算。
04 / WHAT WE LEARNED
最少步数、最低代价、更少扩展、更短耗时,是不同指标。地形代价变化时,评价也要随之改变。
四邻域、代价单位、可采纳性与重开规则共同决定 A* 的保证。权重增大,也可能引起更多重开。
ALT 和拓扑剪枝会增加预处理开销。一次查询与重复查询的收益不同,预处理时间必须单列。
地图规模变大,A* 的相对优势并非单调增长。预算耗尽表示尚未完成,不能据此证明无解。